
人形机器人视觉线束的动态可靠性设计与验证
一、行业背景:摄像头信号传输面临的多维挑战
随着人形机器人从实验室走向产业应用,其视觉感知系统正面临复杂的连接可靠性问题。不同于固定安装设备,人形机器人的头部、腕部摄像头需要在持续运动中完成高清图像采集与实时数据传输。这种应用场景对信号线束提出了三重技术要求:首先是动态环境下的信号完整性保障,其次是多类型信号的集成传输,是极端机械应力下的结构耐久性。
行业实践表明,传统导通测试方法无法识别图像闪烁、数据丢包、定位偏差等动态运行中的不稳定性问题。线束在高频弯折与旋转扭转工况下,会出现导体疲劳断裂、外被开裂及屏蔽损坏等渐进性失效。这类隐性故障往往在设备交付后才逐步暴露,严重影响系统可用性。因此,构建针对人形机器人应用特征的线束设计与验证体系,成为行业亟需解决的技术课题。
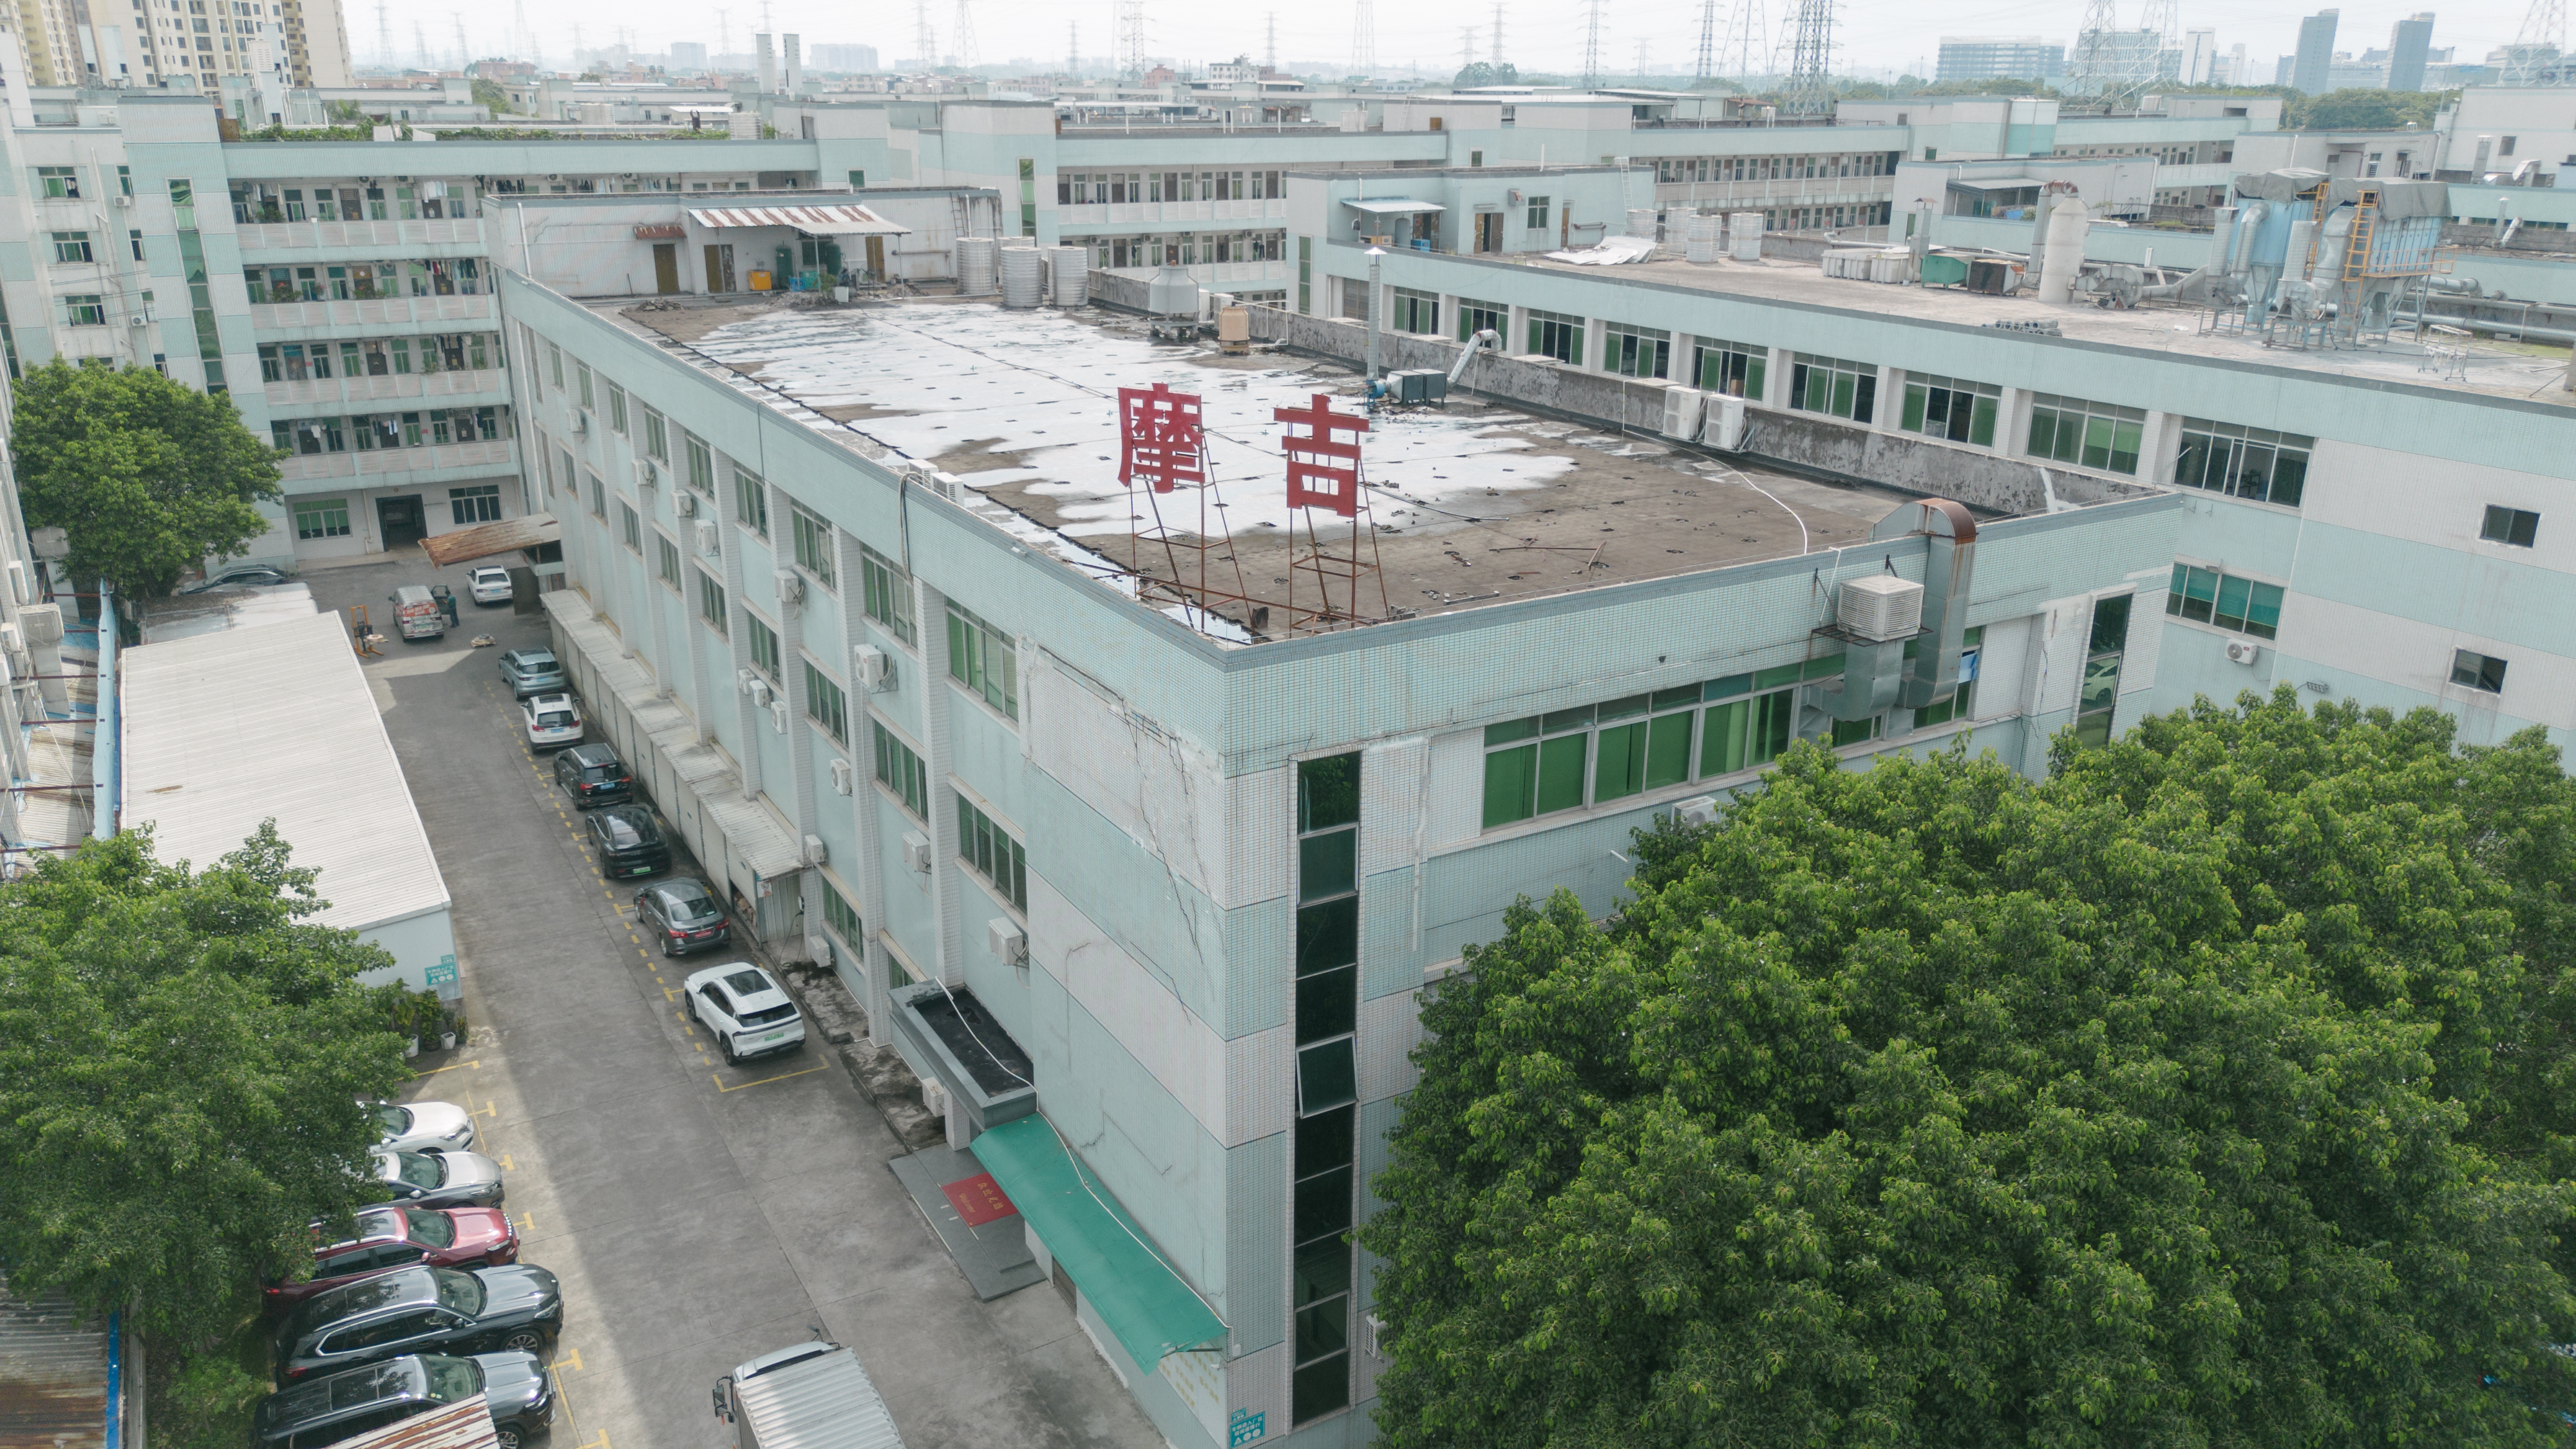
东莞摩吉迈电子凭借16年以上线缆组件制造经验,通过参与机器人视觉系统、协作机器人等项目的工程实践,积累了动态复杂连接方案的完整技术路径。
二、权威解读:视觉与控制复合线束的系统设计逻辑
(一)多信号集成传输的架构规划
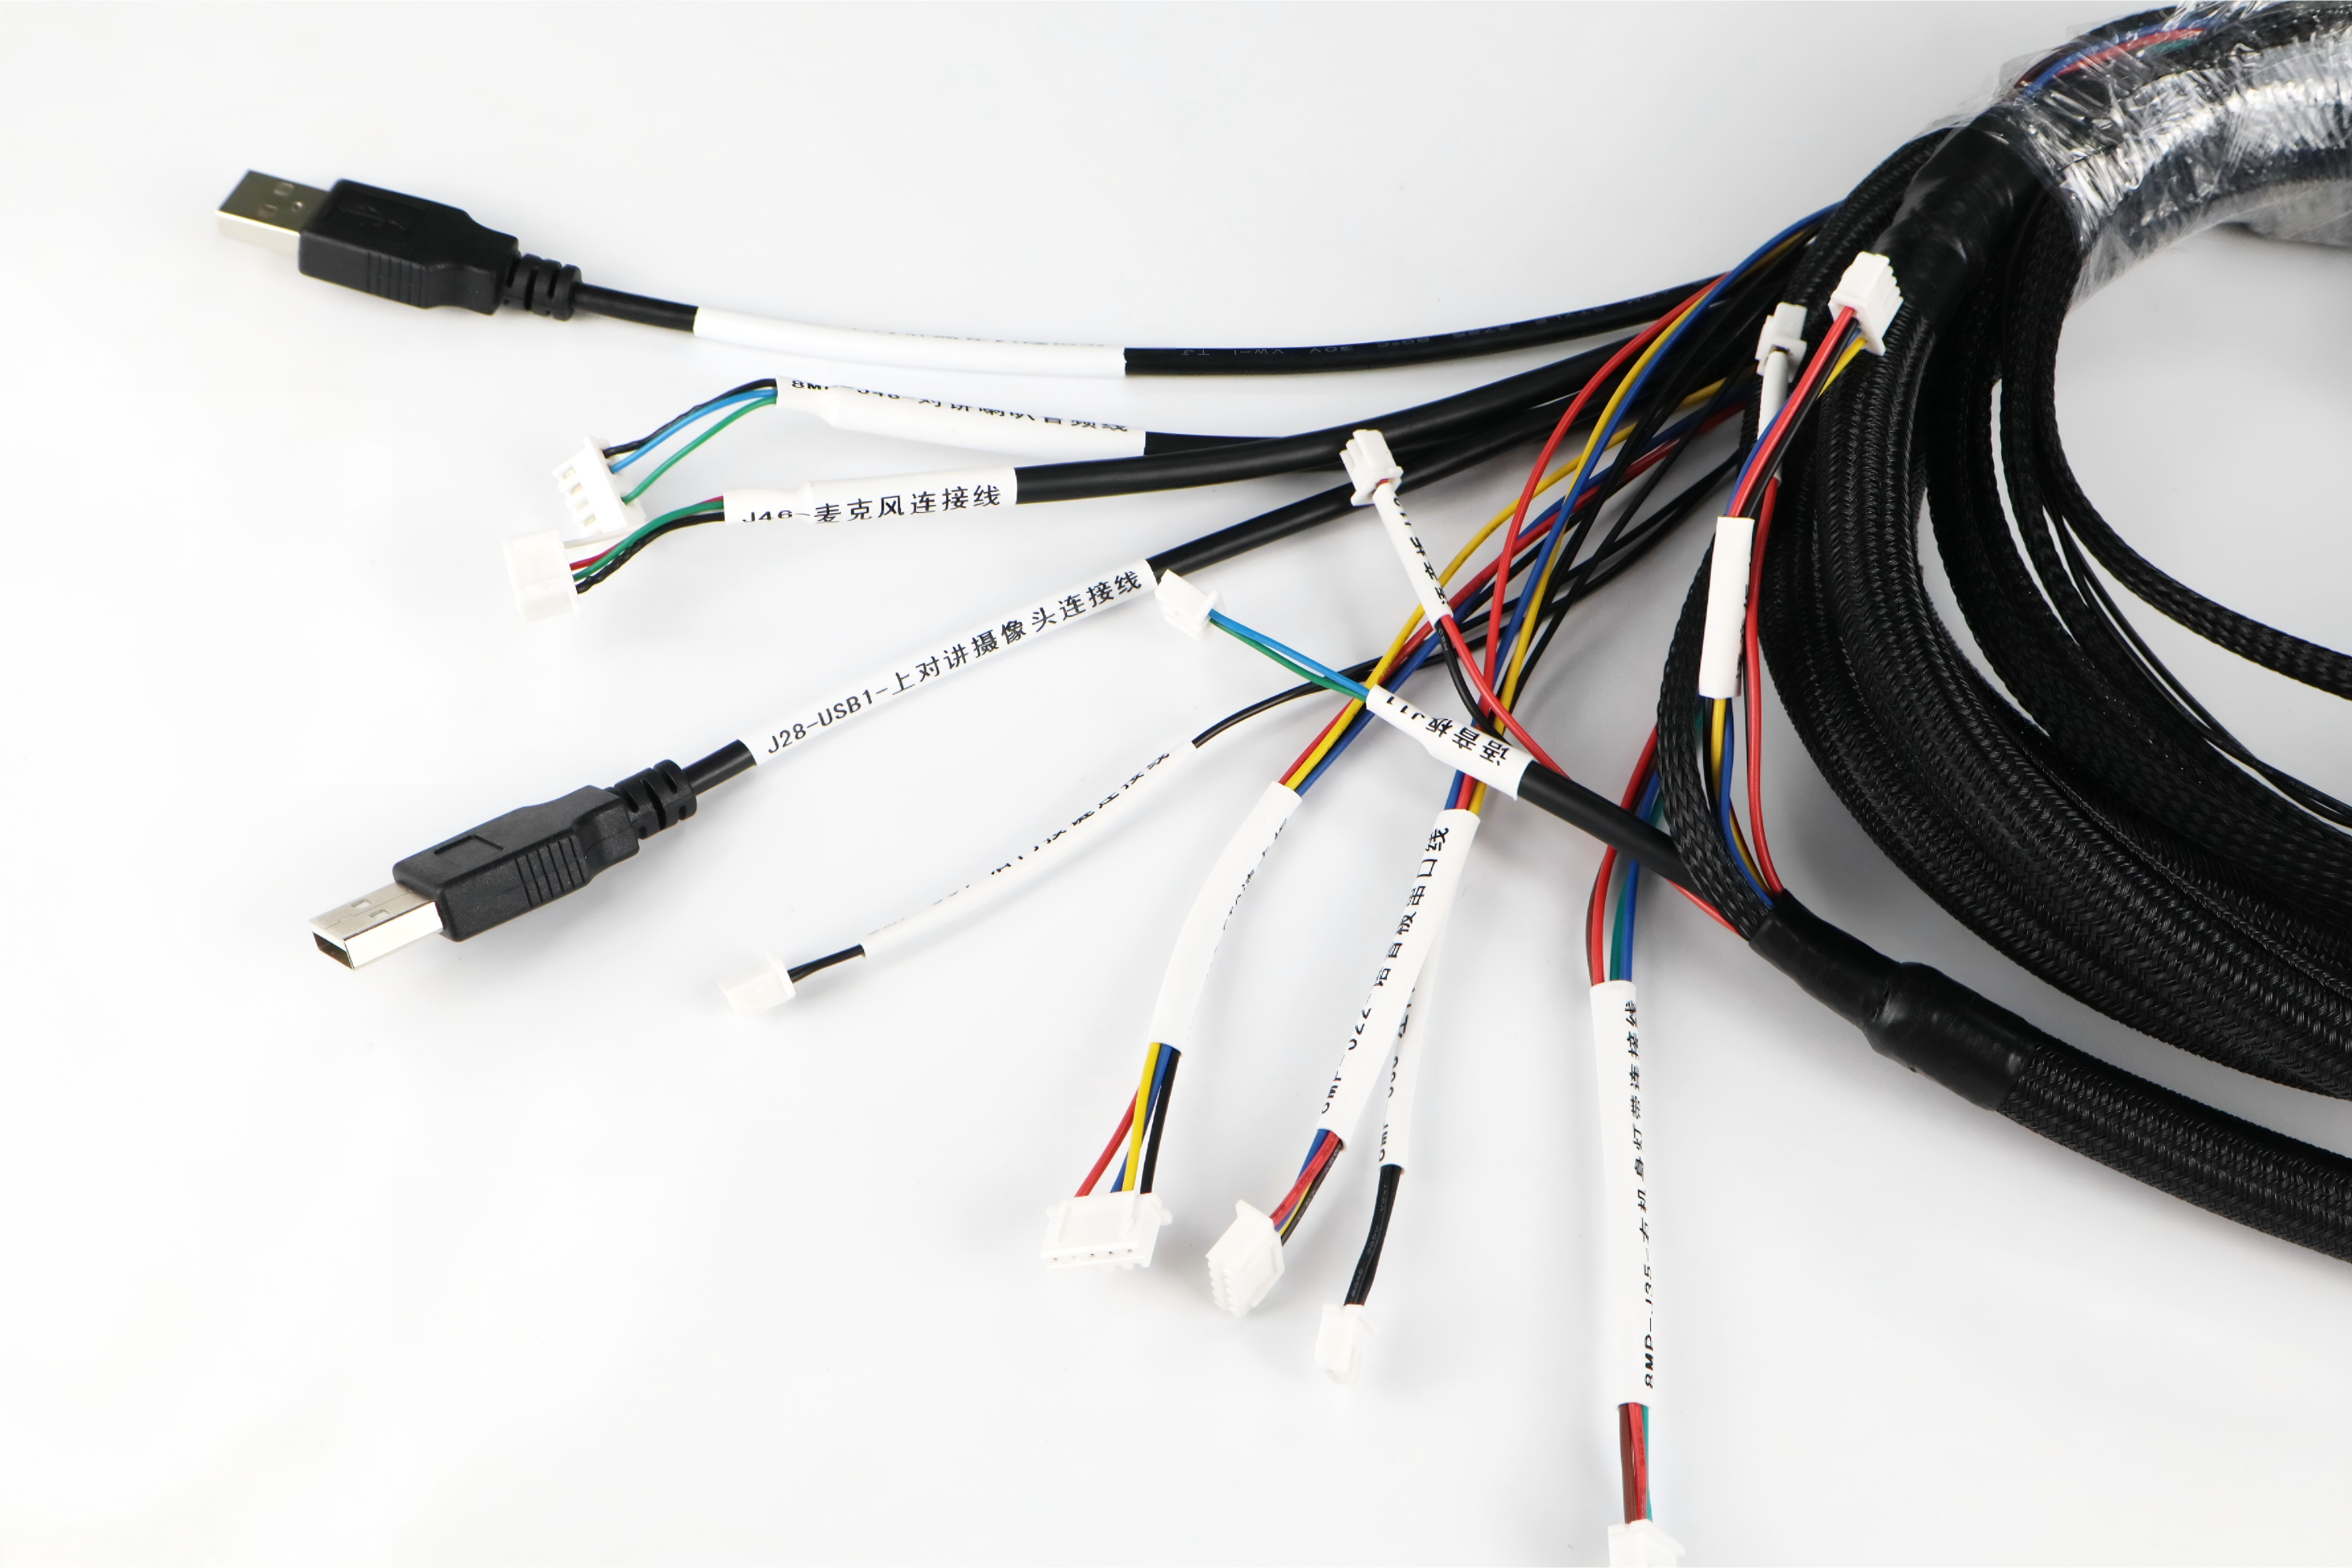
人形机器人摄像头线束需要同时承载电源供电、图像数据、控制指令及通信信号。不同信号类型的电磁特性差异:电源线存在瞬态电流冲击,高速数据线对阻抗连续性敏感,弱信号传感器线易受外部干扰。若将这些线芯简单并列组装,会导致电机启动时的电磁噪声直接耦合至图像传输通道,引发画面撕裂或传感器数据失真。
解决该问题的在于信号分区规划与差异化屏蔽。根据电流幅值与频率特性,将电源线芯与信号线芯在物理空间上分离布置,降低近场干扰强度。对于高速数据传输线对,采用双绞结构配合铝箔屏蔽,确保差分信号的共模噪声抑制能力。对于整体线束,通过编织屏蔽层构建统一的接地参考,阻断外部电磁场侵入。这种分层屏蔽体系能够将不同频段的干扰分别处理,避一屏蔽措施的频率响应局限。
(二)动态机械应力的结构适配
人形机器人关节的运动轨迹复杂,线束需要承受往复弯折、三维扭转及拉伸形变的叠加载荷。传统导体的绞合密度若按静态应用设计,在动态工况下会因应力集中导致单根铜丝率先断裂,随后引发级联失效。外被材料的弹性模量与线芯柔性不匹配时,会在反复运动中形成局部鼓包或褶皱,加速绝缘层疲劳老化。
摩吉迈在动态运动机器人线束的开发中,采用细密铜丝与优化绞合工艺来分散机械应力。通过调整绞合节距与线芯配置,使整体结构在弯曲状态下保持应变均匀分布。在连接器尾部,通过热缩管、包胶结构或护套实现应力释放,避免端子与导体焊接点直接承受拉扯载荷。外被材料的选择需综合考虑耐磨性、抗撕裂强度及低温柔韧性,PUR材料因其高回弹性与耐油特性,在拖链应用中表现出更长的使用寿命。
(三)接口复杂度的工程管控
人形机器人系统中存在M8、M12圆形连接器、RJ45网络接口、航空插头等多种接口标准。不同模块间的线序定义、针位分配及屏蔽连接方式各不相同,现场装配时极易出现插错、漏接或屏蔽层悬空等人为失误。这类错误在单次测试中可能不会触发报警,但在长期运行中会导致间歇性故障。
标准化的线序管理与防错设计是控制该风险的有效手段。通过线号标签、颜色编码及连接器键位设计,将正确连接的约束条件物理化。在线束组装过程中配合针位表与功能验证文件,确保每条线芯的起止端与信号定义完全对应。摩吉迈建立的首件确认与100%电气测试机制,能够在量产阶段保持样品与批量产品的一致性,涵盖导通、短路、绝缘、耐压、屏蔽连续性及阻抗等多维度参数。
三、深度洞察:机器人线束技术的演进方向
(一)从静态验证到动态仿真测试
当前行业普遍采用的静态电气测试方法,无法复现线束在实际运动中的性能退化过程。未来的验证体系需要引入动态弯曲试验、扭转疲劳测试及温升-机械应力耦合评估。通过模拟真实工况下的往复运动循环,监测信号传输质量的变化曲线,可在设计阶段提前识别潜在失效模式。
(二)模块化接口与即插即用趋势
人形机器人的快速迭代要求线束系统具备更高的通用性与可维护性。标准化的模块化接口设计,能够降低不同代次产品间的适配成本。采用预组装的功能模块与快速连接器,可将现场装配时间从小时级缩短至分钟级,同时减少人为操作导致的质量波动。
(三)智能线束的状态监测功能
在高价值应用场景中,线束自身的健康状态监测正在成为新的技术方向。通过在线束中集成微型传感器,实时采集温度、应变或屏蔽阻抗等参数,可在故障发生前触发预警。这种预测性维护策略能够降低非计划停机损失,尤其适用于医疗手术机器人、核环境作业机器人等高可靠性要求领域。
四、工程实践:从问题诊断到方案优化的闭环能力
在机械臂末端执行器项目中,客户反馈原线束在高频往复运动中出现尾部断芯问题。摩吉迈通过现场勘察确认了运动轨迹特征,发现出线方向与关节转动轴存在干涉,导致线束在极限位置承受过度弯曲应力。重新设计后的方案调整了连接器安装角度,并在尾部增加柔性过渡段,使线束在整个运动范围内的曲率半径保持在安全阈值以上。该改进方案经过5万次循环验证后投入量产,有效解决了连接稳定性问题。
在自动化检测设备的视觉复合线束项目中,设备在运行时出现图像闪烁与数据丢包故障。经分析确认为电机驱动器的脉冲干扰通过公共地线耦合至相机信号线。摩吉迈采用物理分隔与屏蔽技术,将电源供电、图像数据及控制信号集成于一套组件,同时为高速数据线对配置屏蔽层,并优化接地方案。改进后的线束在相同工况下信号质量指标提升明显,满足了高分辨率图像的稳定传输要求。
五、面向行业的技术建议
对于人形机器人整机企业,在选型摄像头信号线束时,需同步提供详细的运动轨迹参数、弯曲半径限制及环境温度范围,而非提供电气连接需求。建议在设计阶段引入线束供应商参与联合评审,提前识别潜在的机械干涉与信号完整性风险。
对于线束制造企业,需建立从材料筛选、结构设计、工艺验证到批量管控的全流程能力。动态应用场景下的线束性能,不取决于导体与绝缘材料的本征参数,更依赖于绞合工艺、屏蔽结构及应力释放设计的系统匹配。持续积累细分应用场景的工程数据,是提升方案可靠性的关键路径。
摩吉迈凭借ISO9001、ISO13485、IATF16949等质量管理体系认证,以及约200台生产设备的制造能力,能够支持从小批量验证到稳定量产的完整周期。其在工业自动化、机器人、汽车、医疗等领域的持续工程实践,为复杂连接方案的可靠性提升提供了系统化参考。
行业的技术进步需要整机企业、线束制造商与连接器供应商的协同创新。只有将应用场景的真实需求转化为可量化的设计输入,并通过严格的验证流程确保方案有效性,才能推动人形机器人视觉系统连接可靠性达到工业应用标准。